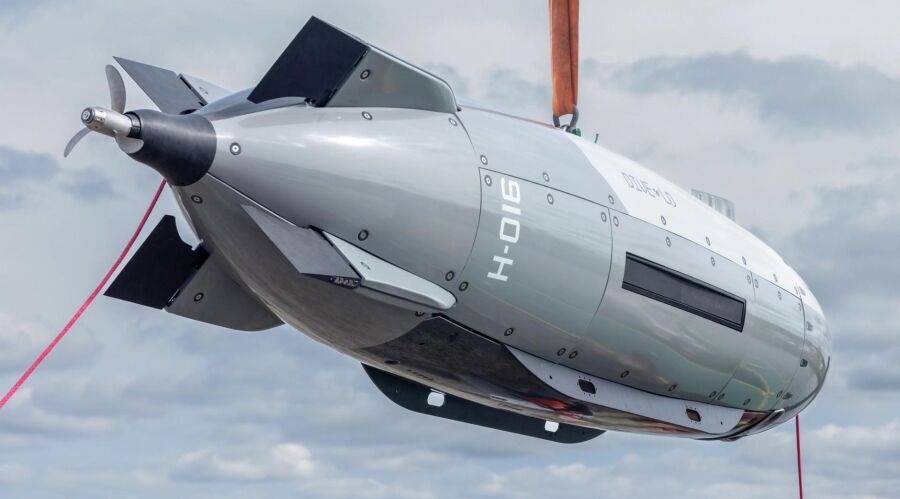
سردار حسین محبی، سخنگوی سپاه پاسداران انقلاب اسلامی ایران، اعلام کرد که بخش دفاعی کشور مهندسی معکوس یک زیردریایی بدون سرنشین آمریکایی را که نیروی دریایی سپاه در تنگه هرمز به غنیمت گرفته است، آغاز خواهد کرد. انتظار میرود این اقدام، دسترسی بخش دفاعی به طیفی از فناوریهای مرتبط با نسل جدید سامانههای دریایی بدون سرنشین آمریکا را فراهم کند. این اعلام، سابقه مطالعه موفق پیشین ایران بر روی هواپیماهای بهغارترفته آمریکایی را به یاد میآورد؛ بهویژه پهپاد پنهانکار شناسایی RQ-170 سنتینل که در سال ۲۰۱۱ با جنگ الکترونیک در آسمان ایران سرنگون شد.
محبی اظهار داشت: «این فناوری پیشرفته در شناور زیرآبی وجود دارد که به دست نیروهای دریایی سپاه افتاده است و مهندسی معکوس آن آغاز خواهد شد.» او همچنین اشاره کرد که فناوریهای بهدستآمده ممکن است به کشورهای ثالث فروخته شود. شناور مورد بحث یک اندوریل دایو-الدی است که برای انجام مأموریتهای طولانیمدت بدون خدمه طراحی شده است. اندوریل این سکو را یک سامانه خودگردان قابل استفاده مجدد توصیف میکند که قادر به حمل محمولههای مختلف برای مأموریتهایی از جمله اطلاعات، نظارت و شناسایی، جنگ مین، نقشهبرداری از بستر دریا و بازرسی زیرساختهای زیرآبی است. این سکو میتواند در اعماق قابلتوجهی فعالیت کند و روزها در حالت استقرار باقی بماند.
سپاه پاسداران در ۸ سپتامبر (۱۷ شهریور) از بهغنیمتگرفتن این شناور خبر داد و تصاویری از یک خودروی زیرآبی منتشر کرد که تحلیلگران مستقل نیروی دریایی بعدها آن را دایو-الدی شناسایی کردند. برایان کلارک، از مؤسسه هادسون، درباره بهخطرافتادن این زیردریایی بدون سرنشین به رویترز گفت که مهندسان ایرانی «قطعاً میتوانند سامانههای مکانیکی را مهندسی معکوس کنند»، هرچند یادآور شد که محافظتهای نرمافزاری میتواند تکثیر کامل سامانه را بهمراتب دشوارتر کند. بخش دفاعی ایران سالها است که سامانههای دریایی بدون سرنشین را برای جبران محدودیتهای نیروهای دریایی متعارف خود توسعه میدهد.
یک خودروی زیرآبی خودگردان که قادر به انجام نظارت، جنگ مین یا شناسایی بستر دریا باشد، میتواند توانمندیهایی فراهم کند که بهویژه برای عملیات پیرامون تنگه هرمز اهمیت دارد؛ جایی که زیرساختهای زیرآبی، تحرکات دریایی و جنگ مین از اهمیت راهبردی بالایی برخوردارند. دسترسی به یک سکوی آمریکایی سالم میتواند به مهندسان ایرانی امکان دهد تا معماری پیشرانش، طراحی هیدرودینامیکی، سطوح کنترلی، تجهیزات ارتباطی، سامانههای ناوبری، معماری الکتریکی، رابطهای محموله و روشهای ساخت آن را بررسی کنند. خودگردانی زیرآبی دشواریهای فنی ویژهای دارد، زیرا سیگنالهای جیپیاس معمولاً در زیر آب قابل استفاده نیستند؛ به این معنا که خودروهای خودگردان دوربرد باید برای تعیین موقعیت خود به ترکیبی از ناوبری اینرسی، موقعیتیابی صوتی و دیگر حسگرها تکیه کنند. ارزیابی این که اندوریل چگونه این توانمندی را توسعه داده و آسیبپذیریهای آن چیست، میتواند بسیار ارزشمند باشد.