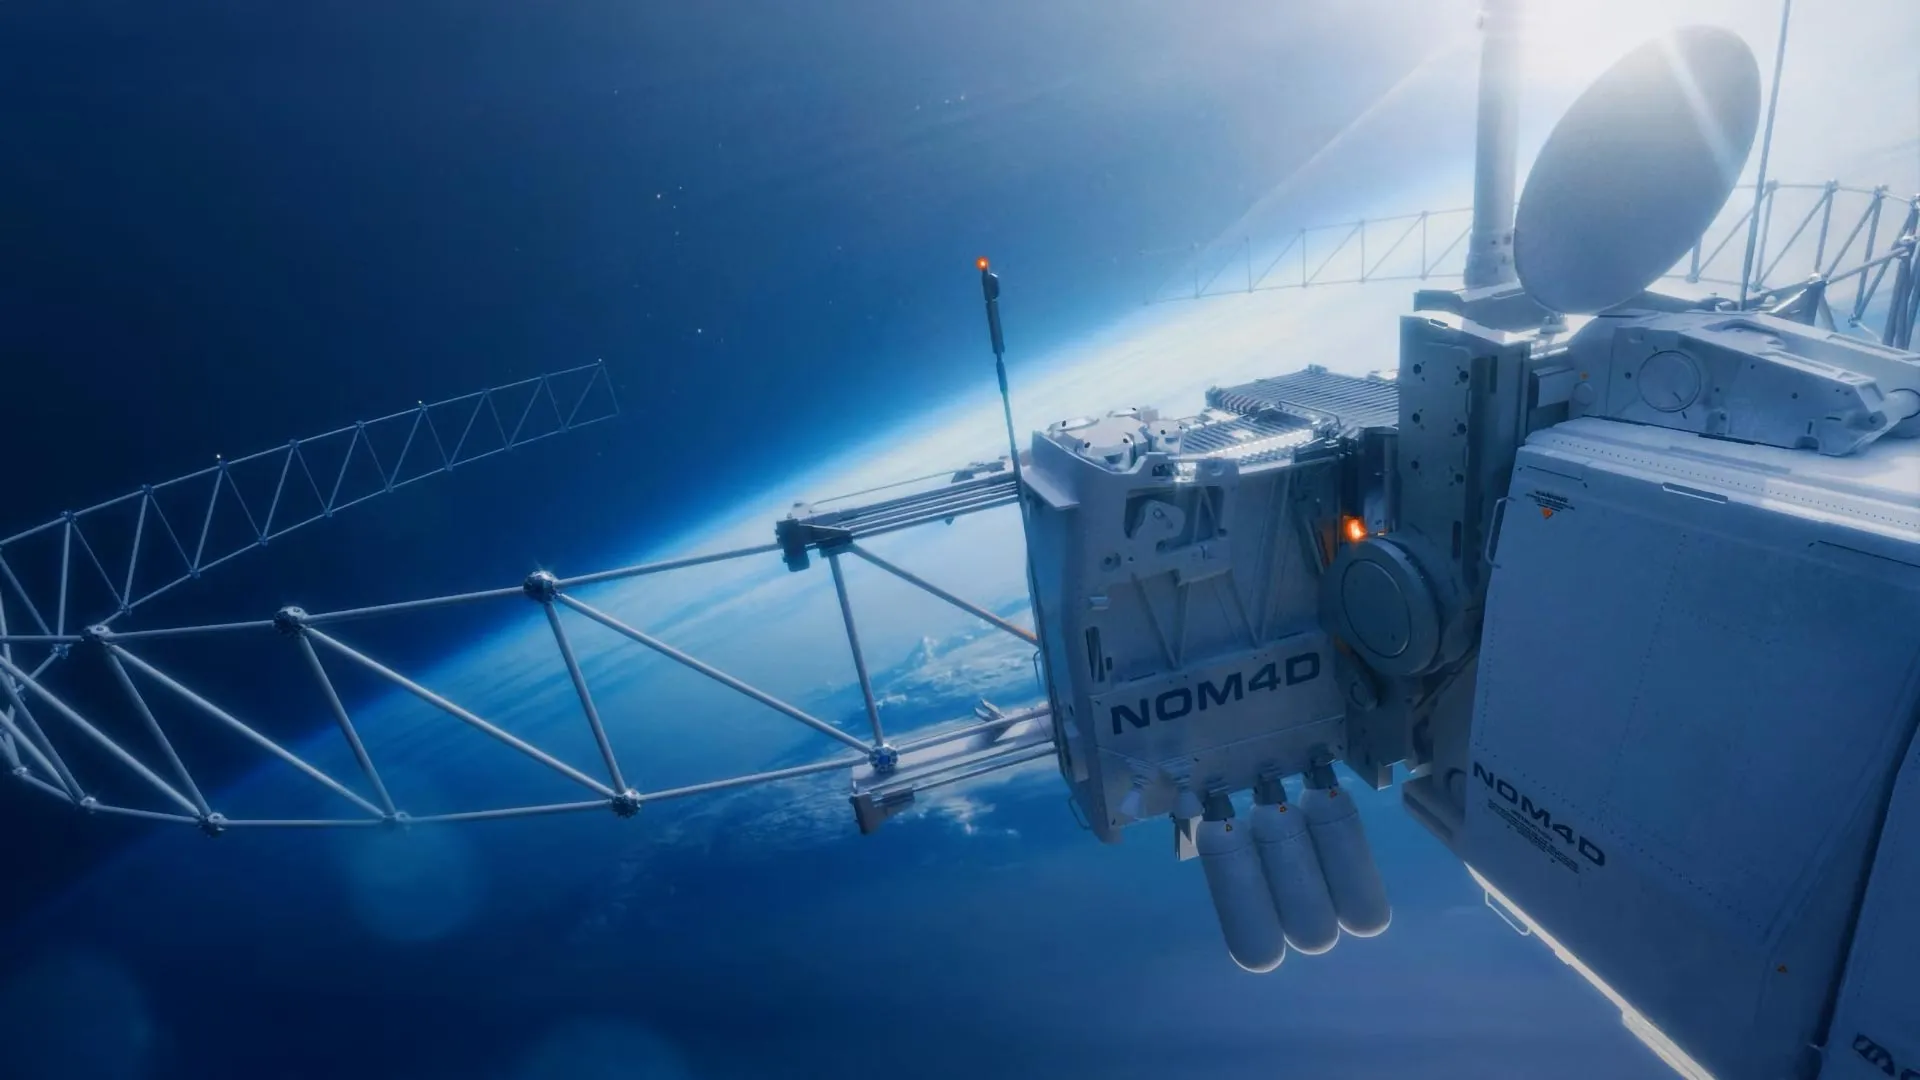
برای نخستین بار، یک ربات بدون حضور فضانوردان موفق به مونتاژ بخشی از یک سازه در فضا شد و فناوریای را به نمایش گذاشت که میتواند شیوه ساخت فضاپیماها و ابزارهای علمی بزرگ را بهشدت تغییر دهد.
این سیستم رباتیک توسط پژوهشگران مؤسسه فناوری کالیفرنیا (Caltech) و با حمایت مالی آژانس پروژههای تحقیقاتی دفاعی پیشرفته (DARPA) توسعه یافته است. این پروژه بخشی از برنامه «تولید نوآورانه مداری و ماهی، مواد و طراحی جرمبهینه» (NOM4D) وابسته به DARPA است؛ ابتکاری که روشهای تولید و مونتاژ سازههای عظیم را مستقیماً در فضا بررسی میکند.
بهجای اتکا به فضانوردان برای اتصال قطعات منفرد، این ربات از بازوی خودکار برای دریافت لولههای سازهای و اتصالات از محفظههای ذخیرهسازی مجاور استفاده میکند. سپس اجزا را به بخشهای تکرارشوندهای متصل میکند که «بای» (bay) نامیده میشوند و چارچوب پشتیبان بزرگتری را تشکیل میدهند که به آن خرپا (truss) گفته میشود.
سرگیو پلگرینو، استاد هوافضا و مهندسی عمران کرسی جویس و کرنت کرِسا، رئیس دپارتمان رهبری هوافضا کرسی لین بوث و کنت کرِسا، مدیر اجرایی هوافضا و دانشمند ارشد پژوهشی در آزمایشگاه پیشرانه جت (JPL) که توسط کالتک برای ناسا مدیریت میشود، اظهار داشت: «این نخستین باری است که یک سازه بهصورت خودکار در فضا ساخته شده است.»
گامی تاریخی به سوی ساخت سازههای غولپیکر در فضا
پلگرینو سرپرستی نمایش «مونتاژ خودکار بازتابنده کششی در فضا» (ASTRA) کالتک را بر عهده دارد. این سیستم رباتیک شش ماه را در مدار صرف تلاش برای ساخت آنتن بازتابندهای با قطر ۱.۴ متر کرده است. طراحی آن ترکیبی از لولههای فیبر کامپوزیتی، اتصالات آلومینیومی و یک سطح بازتابنده سبکوزن ساختهشده از کاپتون (Kapton)، پلیمر فیلم بادوام رایج در فضاپیماهاست.
DARPA فرآیند مونتاژ را به ساختوساز با نسخههای پیشرفته اسباببازیهای ساختمانی K'Nex یا Tinkertoy تشبیه میکند. با این حال، انجام قابل اعتماد همان وظایف توسط یک ربات در محیط سخت فضا، چالش مهندسی بسیار بزرگتری را پیش رو قرار میدهد.
تیم با مشکلات فنی و محدودیتهای زمانی مواجه شد که مانع از تکمیل کل آنتن گردید. با وجود این، ربات موفق شد بخش اولیه را مونتاژ کند و شواهدی ارائه داد که این روش ساخت میتواند در مدار کارآمد باشد. پژوهشگران معتقدند رویکرد اساسی مشابه میتواند روزی از چارچوبهای بسیار بزرگتر حامل سطوح بازتابنده عظیم پشتیبانی کند.
این آزمایش مداری مرحله سوم برنامه تحقیقاتی DARPA را نمایندگی میکند. در دو مرحله اول، پژوهشگران کالتک مفهوم ساختوساز را توسعه دادند، طراحی مهندسی را تدوین کردند و عملکرد آن را در آزمایشهای آزمایشگاهی روی زمین تأیید نمودند. سپس تیم کمتر از ۱۲ ماه فرصت داشت تا سختافزار فضایی را تولید، تست و تحویل شرکت Momentus Inc. دهد؛ شرکتی که میزبان محموله بود.
پلگرینو که همچنین مدیر مشترک «پروژه انرژی خورشیدی فضا» است؛ طرحی که هدفش برداشت انرژی خورشیدی در فضا و انتقال بیسیم آن به سطح زمین میباشد، گفت: «توسعه محمولهای با این پیچیدگی در چنین زمان کوتاهی، تلاشی عظیم برای تیم کوچک ما بود. اکنون که مأموریت را به پایان میبریم، سرانجام میتوانیم درباره مسیرهای جدید پژوهشی که این نمایش گشوده است فکر کنیم.»
چرا دانشمندان میخواهند سازههای عظیم را در مدار بسازند؟
توانایی مونتاژ سازههای بزرگ مستقیماً در فضا میتواند نجوم، ارتباطات و سیستمهای انرژی مداری را متحول کند.
برای مثال، تلسکوپهای آینده میتوانند از سطوح بازتابنده عظیم برای جمعآوری نور بیشتر و مشاهده اجرام بسیار دور استفاده کنند. سازههای مشابه همچنین میتوانند از آنتنهای رادیویی قدرتمند پشتیبانی کنند تا دانشمندان و مهندسان بتوانند سیستمهای ارتباطی بسیار بزرگتر از آنچه اکنون قابل پرتاب است را بسازند.
یکی از بزرگترین موانع، فضای محدود موجود در داخل پوشش محافظ (fairing) موشک است؛ محفظهای که هنگام پرتاب، محموله را احاطه میکند. صرفنظر از جاهطلبانه بودن طراحی فضاپیما، اجزای آن باید به هر طریقی در آن فضای بسته جا شوند.
بهطور سنتی، مهندسان این مشکل را به دو روش حل کردهاند. یا سازههای بزرگ را به بستههای جمعشدهای تبدیل میکنند که پس از رسیدن به مدار باز میشوند، یا اجزای جداگانه را پرتاب کرده و فضانوردان آنها را در فضا مونتاژ میکنند. هر دو رویکرد محدودیتهای عملی بر اندازه و پیچیدگی سازه نهایی تحمیل میکنند.
ساختوساز رباتیک امکان سوم را فراهم میکند. بهجای جای دادن تلسکوپ یا آنتن عظیم درون موشک، مهندسان میتوانند مواد را به مدار منتقل کرده و سیستم کامل را در آنجا مونتاژ کنند.
طرح DARPA برای سازههای فضایی کیلومتر مقیاس
DARPA برنامه NOM4D را در سال ۲۰۲۲ تأسیس کرد تا فناوریهایی را بررسی کند که نهایتاً بتوانند «مواد خام را از زمین برای تولید مداری حمل کنند»، طبق وبسایت این برنامه.
آزمایش ASTRA کالتک یکی از تنها دو پروژهای است که برای پیشرفت به فاز سوم برنامه انتخاب شده است؛ فازی که شامل نمایش فناوریهای ساختوساز در مدار میشود.
پروژه دیگر، تحت سرپرستی دانشگاه ایلینوی اوربانا-شامپین، از ماژولی متصل به ایستگاه فضایی بینالمللی برای بررسی تکنیک سختسازی لولههای کربنی در فضا استفاده خواهد کرد. این امر میتواند راه دیگری برای تولید اجزای سازهای بدون نیاز به تکمیل تمام مراحل روی زمین فراهم آورد.
اندرو دتور، مدیر برنامه NOM4D در DARPA، در بیانیهای کتبی اظهار داشت: «هدف NOM4D امکانپذیرسازی ساختوساز کارآمد و مقیاسپذیر سازههای بسیار بزرگ در فضا است. منظور من از "بسیار بزرگ"، مقیاس صدها متر یا کیلومتر است. هیچ چیزی نزدیک به آن مقیاس امروز قابل دستیابی نیست.»
چنین سازههایی ممکن است روزی طولی معادل چندین زمین فوتبال داشته باشند یا حتی کیلومترها امتداد یابند؛ ابعادی فراتر از فضاپیماهای متعارف.
ربات ساختوساز کالتک چگونه به فضا رسید؟
ASTRA سفر خود را در ۳۰ مارس ۲۰۲۶ آغاز کرد؛ زمانی که مأموریت SpaceX Transporter-16 صبح زود از پایگاه فضایی وندنبرگ در کالیفرنیا پرتاب شد.
ربات سوار بر وسیله نقلیه مداری Vigoride 7 شرکت Momentus Inc. سفر کرد؛ وسیلهای که ۱۰ محموله مجزا را به مدار پایین زمین برد. ASTRA حدود یک متر مکعب فضا را اشغال میکرد؛ بستهای فشرده حاوی هم ماشینآلات مونتاژ و هم مواد مورد نیاز برای ساختوساز.
در داخل آن دو بای خرپایی از پیش مونتاژشده قرار داشت که با لولههای مورب و اتصالات تقویت شده بودند. محموله همچنین شامل بازوی رباتیک و توزیعکنندههای موتوریشده بارگذاریشده با قطعات مورد نیاز برای ساخت بخشهای باقیمانده بود.
پرتاب موفق لحظهای احساسی برای تیم کوچک مهندسی بود که از زمین تماشا میکردند. جیدن سو، پژوهشگر پسادکتری سابق کالتک که اکنون استاد کمکی در دانشگاه تگزاس در آستین است، هنگامی که فضاپیمای حامل کار تیمش به سمت مدار حرکت میکرد، به گریه افتاد.
سو گفت: «من در کودکی کنجکاوی و علاقه فوقالعادهای نسبت به سازههای فضایی داشتم. درست مانند بسیاری از مهندسان فعال در این حوزه، فرستادن وسایل شما به فضا رؤیای تمام عمر من بوده است. من بسیار خوششانس بودم که فرصت کار بر روی این پروژه را از صفر پیدا کردم. بسیاری از ایدههای اصلی من در این سیستم گنجانده شده است و دیدن رسیدن آن به فضا واقعاً شگفتانگیز بود.»
ساخت سازهای در ارتفاع صدها مایلی بالای زمین
پس از رسیدن ASTRA به مدار، پژوهشگران با ارسال دستورالعملها به رایانه داخلی آن از طریق فضاپیمای Vigoride شروع به بهرهبرداری از سیستم کردند.
مراحل اولیه شامل آزادسازی مکانیزمهایی بود که اجزا را در حین پرتاب تثبیت کرده بودند. سپس ربات دو بای خرپایی از پیش مونتاژشده را از دستگاه بیرون کشید و به ساخت بای سوم با استفاده از سیستم مونتاژ داخلی ادامه داد.
سه عضو تیم دستورات ساختوساز را از زمین مدیریت میکردند: چارلز سامر، مهندس سیستم سابق کالتک؛ آلان ترونگ، مهندس پژوهشی کالتک؛ و دانشجوی تحصیلات تکمیلی تارا ونکاتادری (MS '24).
اگرچه ربات عملیات مونتاژ را بهصورت خودکار انجام میداد، اما پژوهشگران پیشرفت آن را با استفاده از عکسهای ارسالی از مدار نظارت میکردند. هنگامی که مشکلی پیش میآمد، تصاویر را بررسی میکردند، دستورالعملها را تنظیم مینمودند و عملیات را مجدداً تلاش میکردند.
این عقبنشینیها بخش مهمی از یادگیری این موضوع بودند که آیا فناوری میتواند خارج از یک آزمایشگاه کنترلشده عملکرد داشته باشد یا خیر.
سو توضیح داد: «این اساساً دلیل انجام آزمون اثبات مفهوم است. تفاوتهای زیادی در محیط فضا نسبت به روی زمین وجود دارد. همیشه غافلگیریهای کوچکی هست.»
حل مشکلات غیرمنتظره از زمین
برای تشخیص مشکلات در مدار، مهندسان به سیستم دوم ASTRA که در آزمایشگاه پلگرینو در کالتک نگهداری میشد، تکیه کردند. این واحد پشتیبان، معروف به «قطعه یدکی پرواز» (flight spare)، به پژوهشگران اجازه میداد تا دشواریهای encountered شده توسط ربات فضایی را بازسازی کنند و راهحلهای احتمالی را آزمایش نمایند.
سامر گفت: «هر بار که تأیید میکنیم مشکلی در فضا وجود دارد، به آزمایشگاه میآییم و سعی میکنیم مشکل را روی زمین شبیهسازی کنیم.»
محدودیتهای ارتباطی رفع اشکال را بهویژه دشوار میکرد. تیم فقط میتوانست در حدود هفت یا هشت بازه کوتاه روزانه با ASTRA تماس بگیرد؛ هر فرصت حدود ۱۵ دقیقه طول میکشید.
این بدان معنا بود که مهندسان باید بیشترین بهره را از پنجرههای ارتباطی محدود خود ببرند. آنها از دوقلوی آزمایشگاهی برای بررسی مشکلات، ارزیابی راهحلهای مختلف و تعیین تنظیماتی که احتمال موفقیت بیشتری دارند استفاده میکردند. پس از آماده شدن راهحل، دستورالعملهای اصلاحشده را به ربات در مدار ارسال میکردند.
این فرآیند به تیم کمک کرد تا بر تعداد زیادی از دشواریهای غیرمنتظره غلبه کند و اطلاعات ارزشمندی درباره نیازهای سیستمهای ساختوساز خودکار آینده برای عملکرد قابل اعتمادتر جمعآوری نماید.
ربات چگونه آنتن فضایی را مونتاژ میکند؟
فرآیند ساختوساز مورد نظر ASTRA شامل تکرار مجموعهای هماهنگ و دقیق از حرکات است.
ابتدا بازوی رباتیک اجزای سازهای را از محفظههای ذخیرهسازی آنها دریافت میکند. لولهها و اتصالات را روی صفحه مونتاژ قرار داده و آنها را به هم متصل میکند تا بای خرپایی جدیدی ایجاد شود.
پس از مونتاژ چارچوب، ربات طوری طراحی شده که فیلم بازتابنده نازکی حاوی سوراخهای ریز متعدد را متصل کند. این ماده دو شبکه کابل بازتابنده تشکیل میدهد که توسط فنرها در حالت کششی مقابل یکدیگر نگه داشته میشوند و به حفظ شکل مطلوب سطح حاصل کمک میکنند.
این فیلم خاص بهطور مشترک توسط پژوهشگران کالتک و دانشگاه پنسیلوانیا اختراع شده است؛ جایی که تیم همکاری زیر نظر پروفسور ایگور بارگاتین فعالیت میکرد.
برخلاف مش فلزی بافتهشده معمول که در بازتابندههای طراحیشده برای تا شدن و باز شدن استفاده میشود، فیلم سوراخدار برای حفظ شکل خود به کشش کمتری نیاز دارد. این امر به مهندسان اجازه میدهد مقدار سازه پشتیبان مورد نیاز را کاهش دهند و در نتیجه کل مونتاژ را بهطور قابل توجهی سبکتر کنند.
وزن پایین در مهندسی فضا بسیار ارزشمند است زیرا هر کیلوگرم اضافه، تقاضاها بر خودروی پرتاب را افزایش میدهد.
هنگامی که یک بای تکمیل شد و اجزای بازتابنده آن آماده شدند، سیستم رباتیک بخش کاملشده را به بیرون در فضا هل میدهد. سپس شروع به مونتاژ بای بعدی میکند.
طراحی کامل آنتن ASTRA خواستار ۱۱ بای متصل است؛ هر کدام به شبکههای بازتابنده متصل شده و از سیستم مونتاژ به بیرون کشیده میشوند.
نمایشی کوچک با پیامدهای عظیم
با وجود موفقیت در نمایش تکنیک ساختوساز، پژوهشگران انتظار ندارند ASTRA قبل از پایان مأموریت در دسامبر، مونتاژ تمام ۱۱ بای را به اتمام برساند.
این آزمایش راههای متعددی را برای سادهسازی و بهبود سختافزار رباتیک و رویه مونتاژ آشکار کرد. حتی بدون آنتن کاملشده، تیم معتقد است شواهد کافی برای اثبات امکانپذیری فنی این رویکرد جمعآوری کرده است.
پیامدها فراتر از آنتن نسبتاً کوچک مورد استفاده در این نمایش گسترش مییابد.
سیستمهای ساختوساز رباتیک آینده میتوانند به دانشمندان کمک کنند تا تلسکوپهای فضایی غولپیکری که نور بیشتری جمعآوری میکنند، آنتنهای رادیویی قادر به پشتیبانی از ارتباطات پیشرفته و آرایههای خورشیدی عظیم طراحیشده برای جذب نور خورشید در مدار بسازند.
چنین سیستمهای انرژی خورشیدی میتوانند بهطور بالقوه انرژی جمعآوریشده را بهصورت بیسیم به گیرندههایی در زمین منتقل کنند؛ ایدهای که از طریق پروژه انرژی خورشیدی فضا کالتک بررسی میشود.
بهطور کلیتر، این آزمون موفق پیشنهاد میکند که اندازه زیرساختهای فضایی آینده لزوماً نباید توسط ابعاد موشکهای مورد استفاده برای پرتاب اجزای آنها تعیین شود.
پلگرینو گفت: «وقتی به حد اندازهای میرسید که سازهها نمیتوانند روی زمین از پیش ساخته و سپس باز شوند، باید درباره نحوه ساخت آنها در فضا فکر کنید. بنابراین، این کار نه تنها برای نجوم و اخترفیزیک بلکه برای ارتباطات و سایر حوزهها، مانند ساخت آرایههای خورشیدی بسیار بزرگ برای انرژی خورشیدی فضا نیز مفید خواهد بود.»